Motor Dron FPV
Selamat datang untuk memesan motor dron FPV berkualiti tinggi dari Qianjiang Motor. Sebagai pengilang profesional, kami menyelidik dan menghasilkan lebih 80 model motor; kami memegang pensijilan ISO 9001 dan CE dan bekerjasama dengan institusi terkemuka seperti Universiti Tsinghua, Institut Teknologi Harbin dan Universiti Aeronautik dan Astronautik Nanjing.
Hantar Pertanyaan
Penerangan Produk
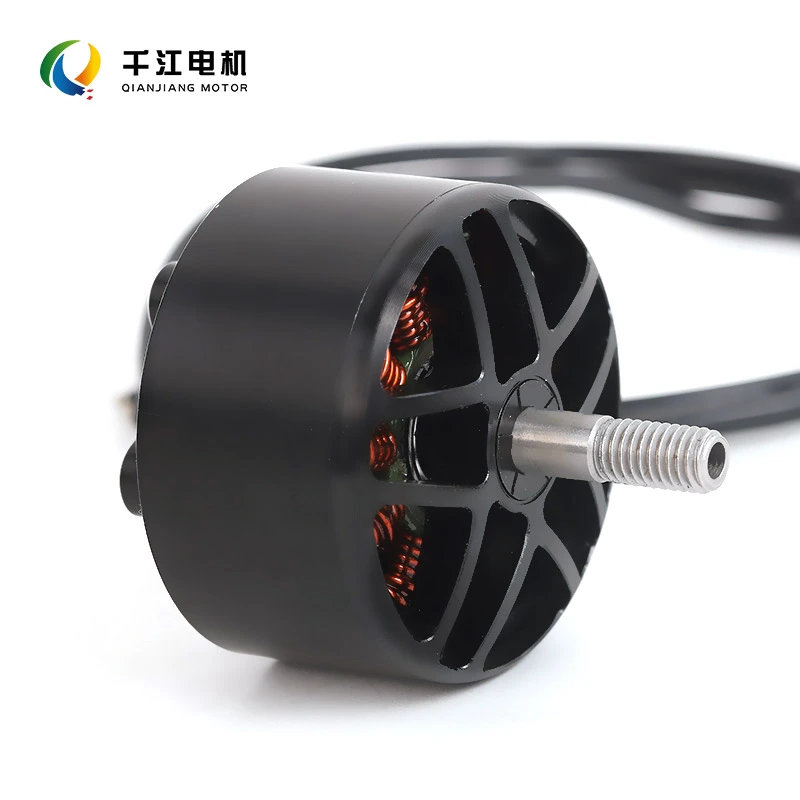
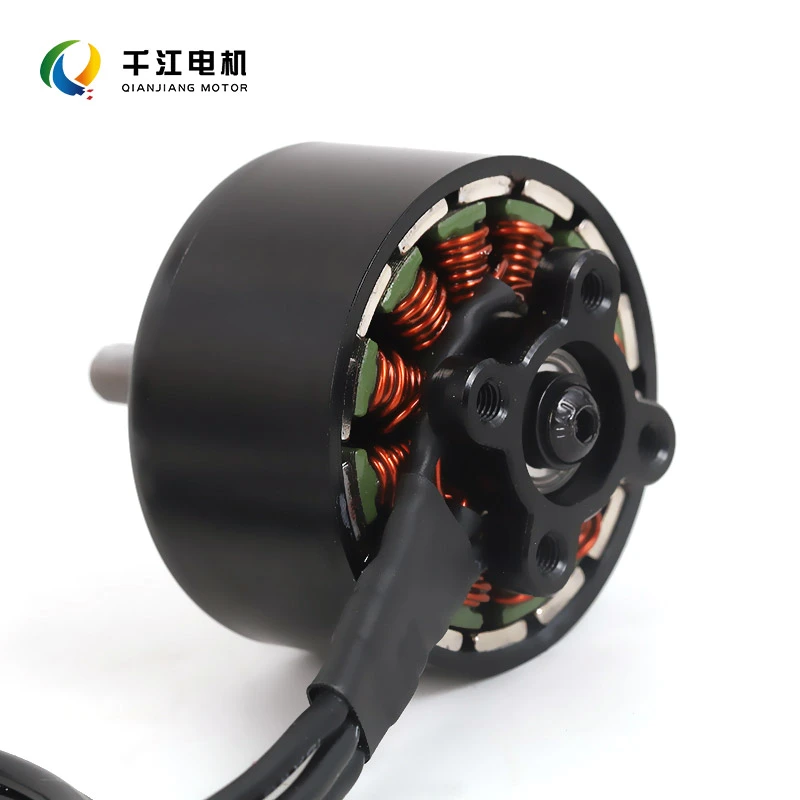
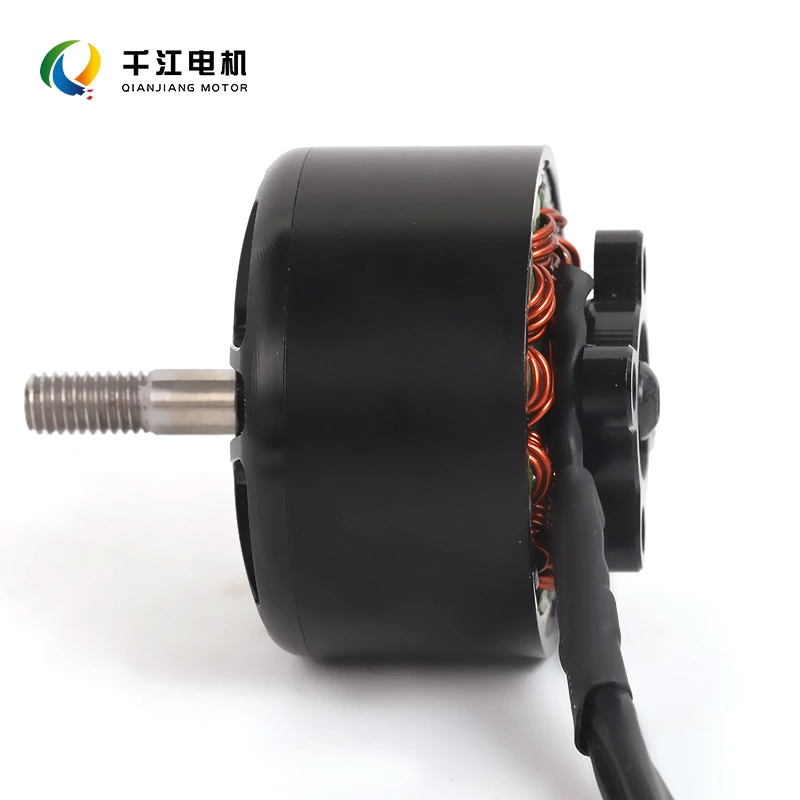
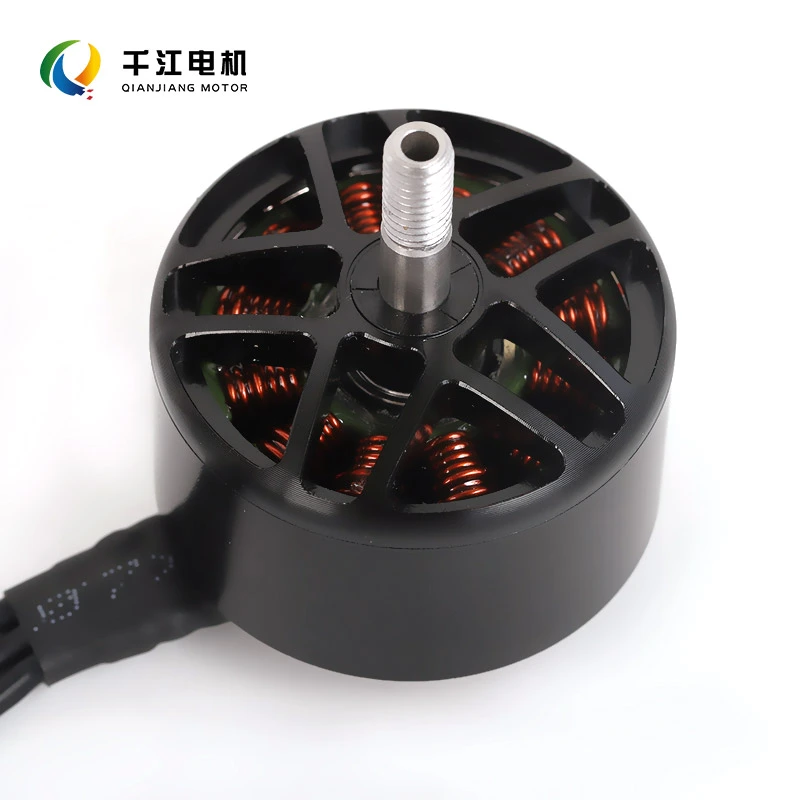
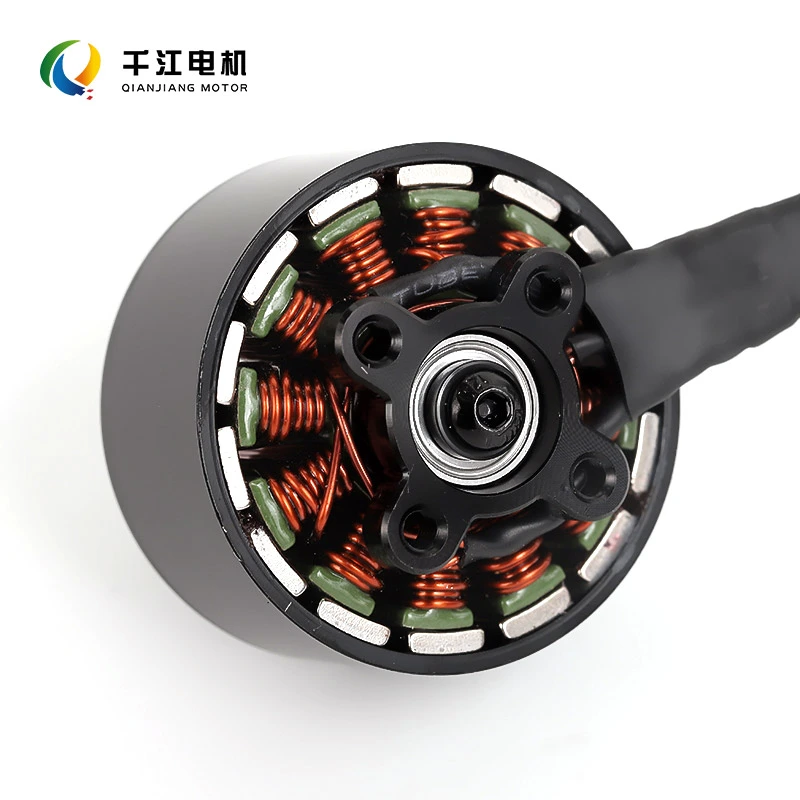
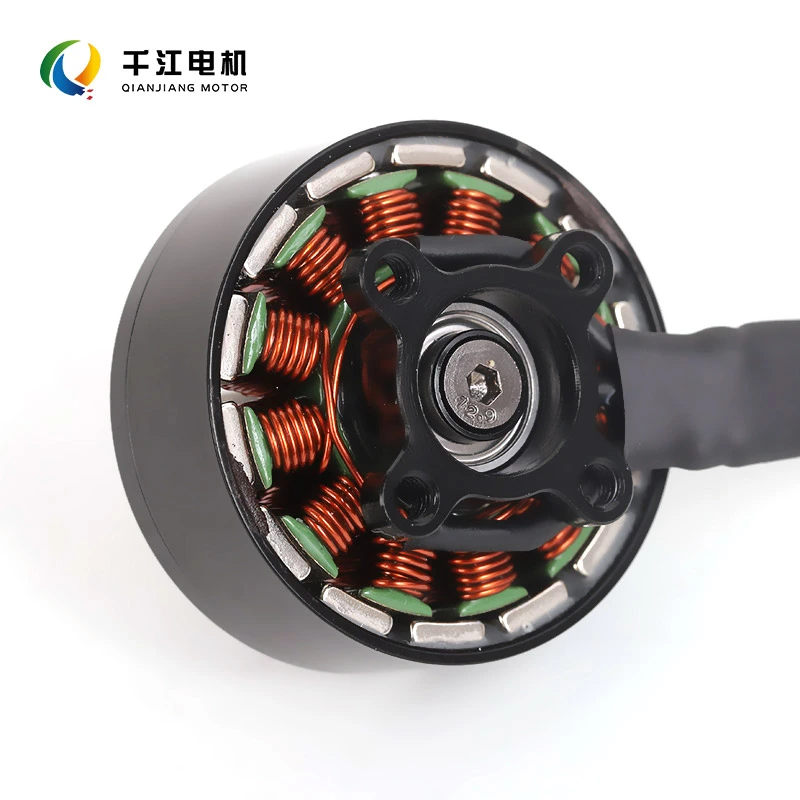
Motor dron FPV ini dihasilkan oleh Qianjiang Motor dan berfungsi sebagai unit pendorong teras untuk perlumbaan, gaya bebas, dan dron Cinewhoop. Menampilkan reka bentuk tanpa berus lari yang digerakkan oleh ESC, dengan itu menghapuskan geseran dikaitkan dengan motor berus tradisional, ia memberikan RPM tinggi, tindak balas pantas, tujahan tinggi dan ringan profil.
Mengimbangi kuasa letupan dengan kecekapan operasi, motor ini serasi dengan pelbagai saiz bingkai FPV (termasuk model 5 inci, 3 inci dan 2.5 inci) dan sesuai untuk aplikasi daripada pertandingan perlumbaan dan aerobatik gaya bebas kepada penerbangan FPV sinematik dan binaan dron tersuai.
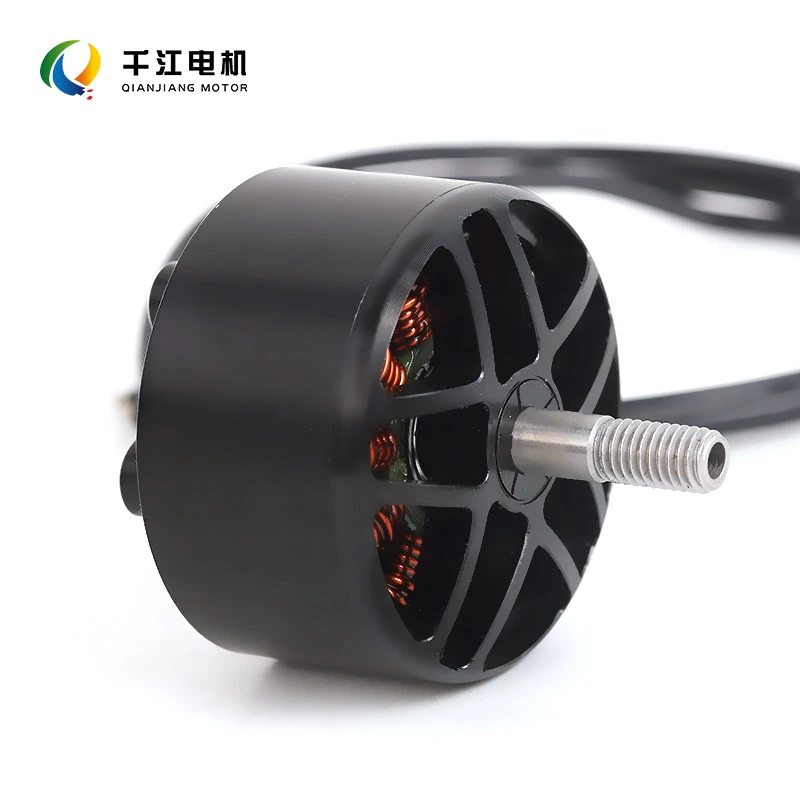
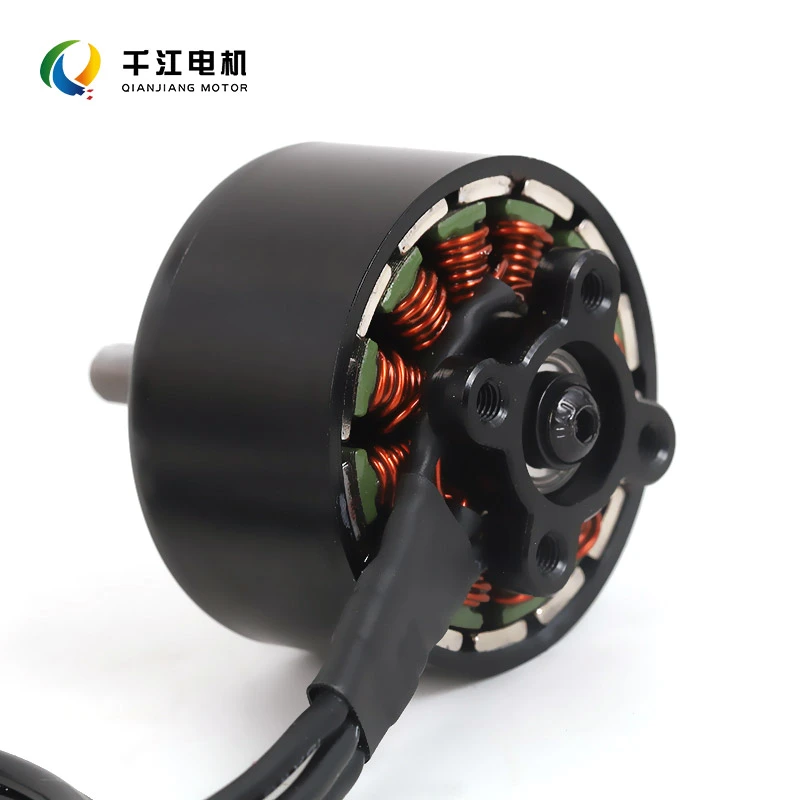
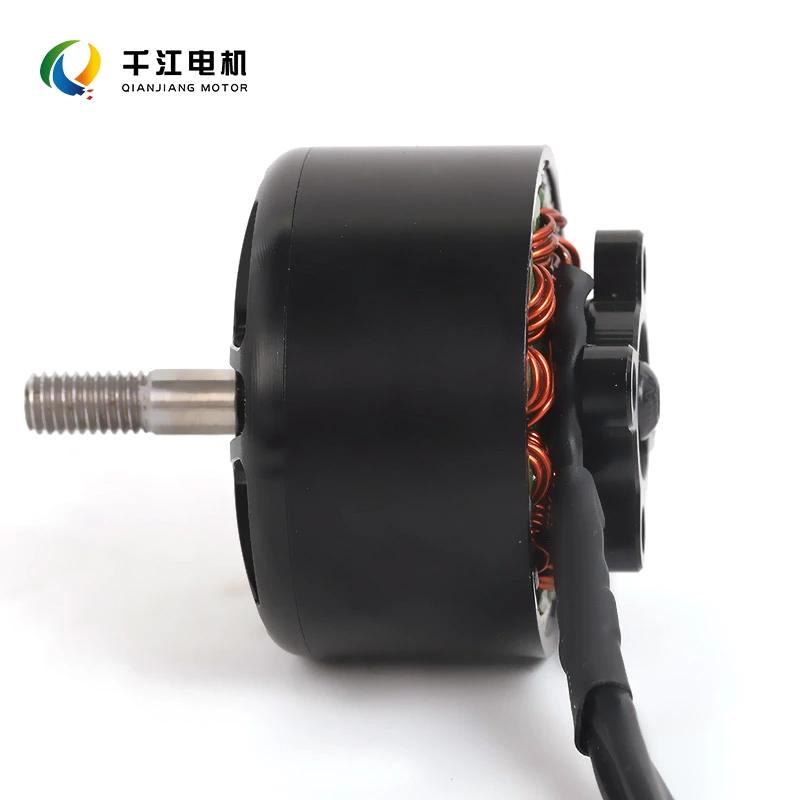
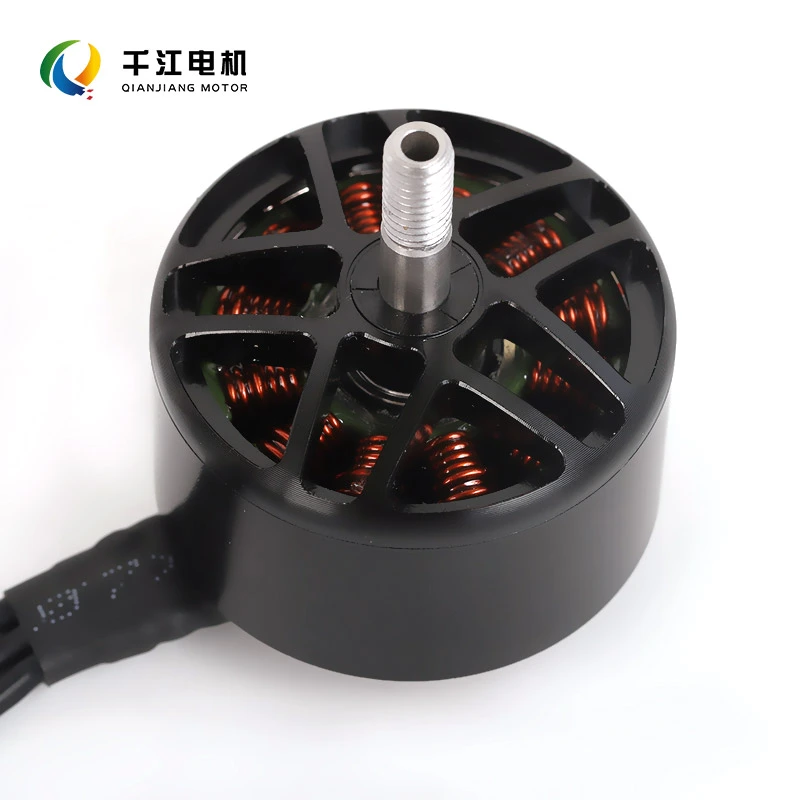
Apakah Kelebihan FPV Drone Motors?
1. Prestasi Berkuasa
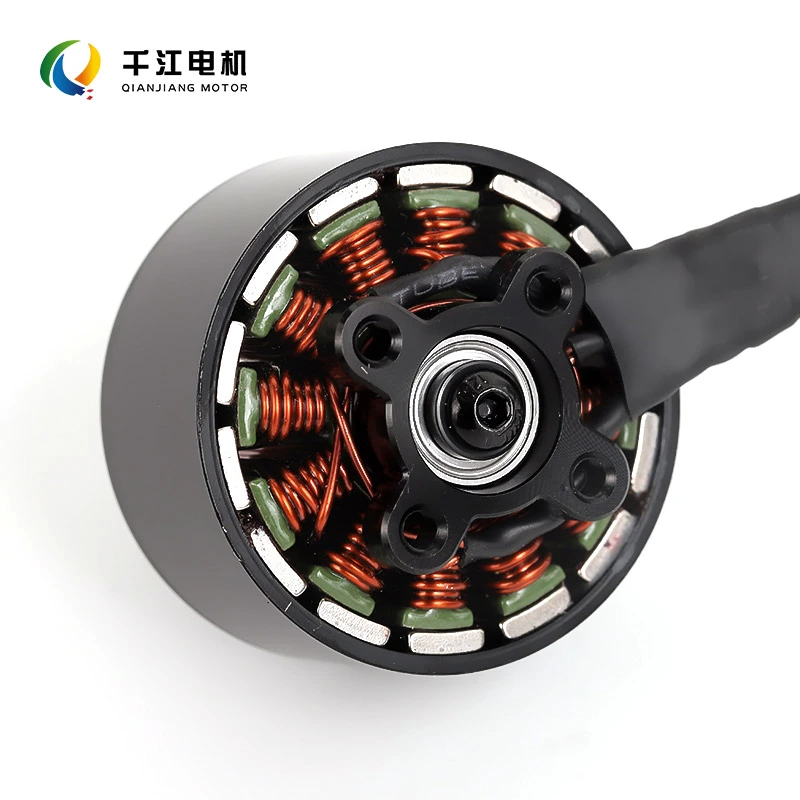
Motor ini menggunakan magnet gred tinggi, tahan haba dan proses penggulungan stator yang dioptimumkan dengan isian yang tinggi faktor, memberikan output tork yang banyak.
Tindak balas pendikit adalah serta-merta dan tepat; gerakan seperti guling, pecutan pantas, dan terjunan dilaksanakan dengan maklum balas langsung, memenuhi permintaan gaya bebas intensiti tinggi dan penerbangan perlumbaan.
2. Pelesapan Haba yang Cekap
Menampilkan struktur rotor pelesapan haba tersuai dan dawai enamel tahan haba 200°C, reka bentuk meminimumkan kehilangan tembaga dan besi. Kenaikan suhu kekal terkawal semasa penerbangan muatan berat, mengurangkan risiko magnet penyahmagnetan dan memastikan prestasi yang stabil semasa penerbangan yang berpanjangan dan agresif.
3. Tahan Kesan, Struktur Diperkukuh
Aci motor bertetulang dan reka bentuk pelekap kipas anti-gelincir memberikan rintangan hentaman yang unggul semasa kemalangan dan mengelakkan gelinciran kipas.
Galas berketepatan tinggi membantu mengurangkan getaran dan bunyi, meminimumkan kehausan galas yang disebabkan oleh ranap, dan memanjangkan jangka hayat keseluruhan dron.
4. Pelbagai Pilihan KV Tersedia
Kami menawarkan pelbagai penarafan KV untuk memenuhi pelbagai keperluan:
KV tinggi:Sesuai untuk berlumba dengan kipas yang lebih kecil.
KV sederhana:Prestasi seimbang untuk penerbangan gaya bebas.
KV rendah:Sesuai untuk kipas yang lebih besar, tetapan voltan tinggi dan fotografi udara muatan berat.
Menyokong bateri LiPo 2-6S dan serasi dengan ESC arus perdana, bingkai dan kipas, membuat pemasangan dan penalaan mudah.
5. Reka Bentuk Ringan
Motor ini mempunyai perumah aloi aluminium mesin CNC. Berat dioptimumkan dengan teliti untuk mengurangkan jisim semasa mengekalkan integriti struktur, dengan itu meningkatkan nisbah tujahan kepada berat dan ketangkasan penerbangan.
6. Pemasangan dan Penyelenggaraan yang Mudah
Corak pelekap standard sesuai dengan kebanyakan bingkai FPV di pasaran.
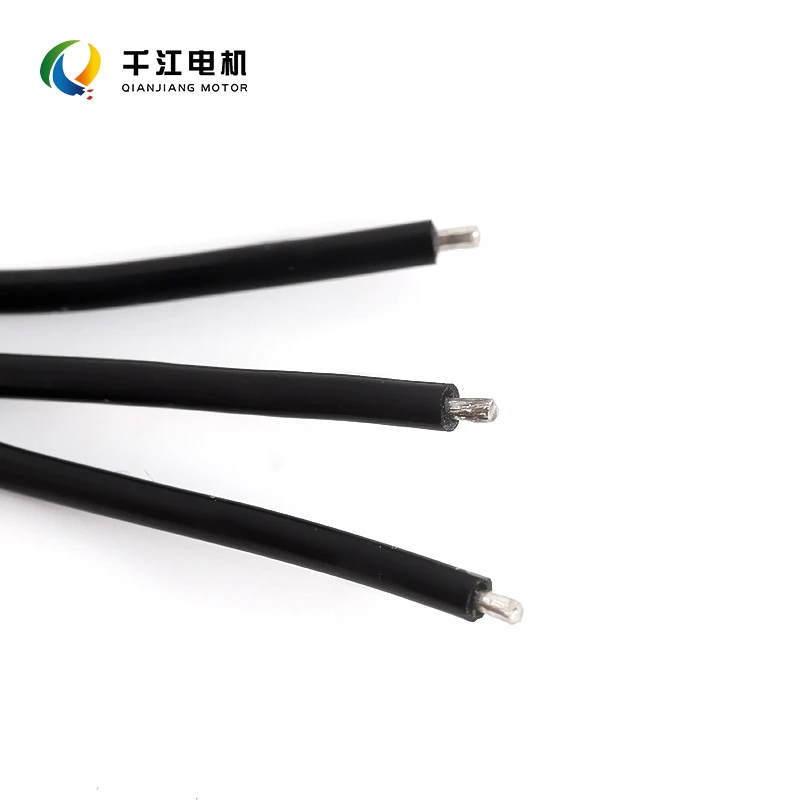
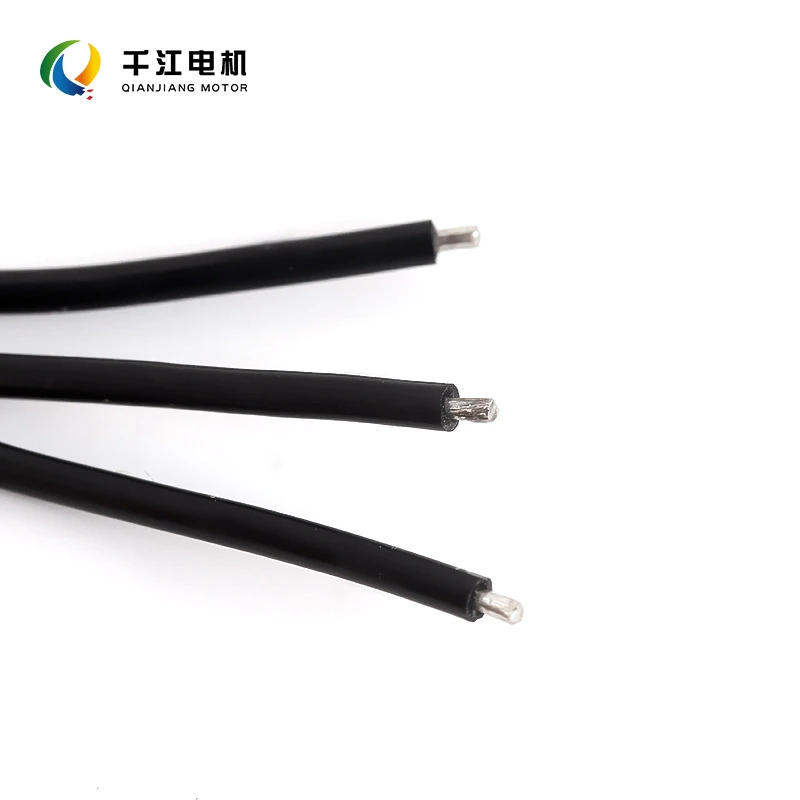
Dilengkapi dengan pendawaian silikon suhu tinggi untuk kebolehpaterian yang sangat baik dan pemasangan mudah; Penyesuaian OEM untuk Penilaian KV dan panjang wayar juga tersedia.
Spesifikasi Teknikal
| item | Spesifikasi |
| Jenis Motor | Motor pelari tanpa berus tiga fasa |
| Spesifikasi Stator | Model yang tersedia: 1404, 2207.5, 2306, dsb. |
| Penilaian KV | Berbilang pilihan KV (1750–6000KV) |
| Voltan Kendalian | Sokongan bateri LiPo 2–6S |
| Diameter Aci | Pilihan aci 1.5mm atau 3mm |
| Galas | Galas bergolek berketepatan tinggi |
| wayar | Kawat silikon suhu tinggi 26AWG |
| Baling-baling yang Serasi | Serasi dengan kipas yang sepadan |
| Senario Aplikasi | Sesuai untuk perlumbaan FPV, gaya bebas, Cinewhoop, dan dron FPV kecil |
Aplikasi yang Sesuai
✔ Pertandingan perlumbaan FPV dan latihan kompetitif
✔ Penerbangan gaya bebas dan videografi udara
✔ Penggambaran Cinewhoop (drone disalurkan).
✔ Dron kecil "Pencungkil Gigi" 2–3 inci dan dron FPV 5 inci arus perdana
✔ Model R&D dan penyelesaian sistem dron yang lengkap
Soalan Lazim
S: Bagaimanakah cara saya memilih penarafan KV?
A: KV mewakili RPM motor per volt. Pada voltan yang sama, KV yang lebih tinggi menghasilkan RPM yang lebih tinggi, tetapi ini tidak semestinya bermakna tujahan yang lebih besar.
KV Tinggi: Sesuai untuk voltan rendah dan kipas yang lebih kecil.
KV Rendah: Sesuai untuk voltan yang lebih tinggi dan kipas yang lebih besar.
Untuk bateri 4S, utamakan 2300–2600KV; untuk bateri 6S, utamakan 1700–1900KV. Pilih berdasarkan gabungan saiz kipas dan beban kerangka udara; jangan mengejar rating KV tinggi secara membabi buta.
S: Mengapa motor menjadi panas semasa penerbangan? Apakah suhu operasi biasa?
A: Suhu operasi biasa ialah ≤70°C; suhu melebihi 80°C menunjukkan terlalu panas yang tidak normal.
Penyebab biasa terlalu panas: Kipas yang terlalu besar atau mempunyai pic terlalu tinggi (beban berlebihan), KV/bateri tidak padan, tetapan PID yang tidak betul, galas rosak atau penyahmagnetan magnet.
Jika suhu tinggi berlaku, cuba tukar kepada kipas dengan pic yang lebih rendah dahulu dan periksa keseluruhan binaan konfigurasi.
S: Apakah jangka hayat biasa motor dron FPV?
J: Di bawah keadaan penerbangan yang normal dan lembut, ia boleh bertahan dari seratus hingga beberapa ratus jam. Kerap ranap dan penerbangan agresif yang berterusan (pendikit penuh) akan mempercepatkan kehausan galas.
Jika anda melihat peningkatan getaran, bunyi yang tidak normal, atau penurunan yang ketara dalam tujahan, adalah disyorkan untuk menggantikannya motor.
S: Bagaimanakah saya memadankan motor, ESC dan bateri?
J: Penarafan arus maksimum ESC mesti melebihi cabutan arus maksimum motor; membenarkan margin keselamatan 3–5A.
Jumlah arus maksimum dron ialah jumlah arus yang dikeluarkan oleh keempat-empat motor. Kadar nyahcas bateri mesti memenuhi permintaan arus segera kemuncak dron untuk mengelakkan kendur voltan yang berlebihan dan kehilangan kuasa.
S: Bagaimanakah cara saya melaraskan arah putaran motor jika ia tidak betul?
A: Terdapat dua kaedah: ① Tukar mana-mana dua daripada tiga wayar motor; ② Tukar arah putaran dalam ESC tetapan perisian tegar.
Pastikan anda memadankan putaran dengan kipas CW (mengikut arah jam) atau CCW (lawan arah jam) yang betul; jika motor berputar dengan cara yang salah, dron akan berputar tanpa kawalan atau gagal berlepas.
Semasa persediaan, lakukan ujian pendikit rendah tanpa kipas terlebih dahulu; hanya pasang kipas untuk penerbangan ujian selepas mengesahkan semua motor berputar ke arah yang betul.
S: Apakah isu jika motor bergetar dengan kuat semasa berputar selepas kemalangan?
A: Kemungkinan besar punca termasuk aci motor bengkok, kerosakan galas akibat hentaman, atau anjakan magnet rotor.
Putar motor secara manual; jika putaran terasa tersentak atau terdapat permainan yang ketara, adalah disyorkan untuk menggantikan motor dengan segera. Meneruskan terbang dengan motor sedemikian memberi tekanan yang berlebihan pada ESC dan pengawal penerbangan.
S: Apakah yang menyebabkan kejatuhan tujahan motor atau kehilangan kuasa?
A: Punca utama ialah penyahmagnetan magnet disebabkan oleh suhu tinggi; punca sekunder termasuk galas haus dan kerosakan setempat pada gegelung pemegun.
Anda harus menyemak sama ada pesawat telah diterbangkan pada pendikit penuh untuk tempoh yang lama, menyebabkan terlalu panas; dengan tegas memantau suhu motor semasa penerbangan.
S: Bolehkah motor daripada jenama berbeza dicampur pada pesawat yang sama?
J: Sebaik-baiknya gunakan motor dengan model yang sama dan penarafan KV. Mencampurkan motor dengan spesifikasi yang berbeza menghasilkan penghantaran kuasa yang tidak konsisten merentasi quadcopter, membawa kepada hanyut, menangani kesukaran dan terjejas kestabilan penerbangan.
Hantar Pertanyaan
Sila berasa bebas untuk memberikan pertanyaan anda dalam borang di bawah. Kami akan membalas anda dalam masa 24 jam.
Produk Berkaitan
X
Kami menggunakan kuki untuk menawarkan anda pengalaman menyemak imbas yang lebih baik, menganalisis trafik tapak dan memperibadikan kandungan. Dengan menggunakan tapak ini, anda bersetuju dengan penggunaan kuki kami.
Dasar Privasi